让假肢“有感觉”:振动感觉反馈如何帮助人机融合?
你是否想过,假肢为什么“没有感觉”?
如果闭上眼睛,用手拿起一个鸡蛋,你会自然地控制力度,不会把鸡蛋捏碎,也不会让它掉落。
图1. 日常手握鸡蛋
这个看似简单的动作,其实依赖于人体强大的感觉系统。 当手指接触物体时,皮肤中的机械感受器会不断向大脑发送信息:
- 物体是否被抓住?
- 抓取力是否足够?
- 物体是否正在滑动?
- 表面是粗糙还是光滑?
大脑根据这些信息实时调整手部运动。
然而,对于截肢患者而言,即使拥有先进的肌电假肢,也常常面临一个根本问题: 假肢能够运动,却无法感知。
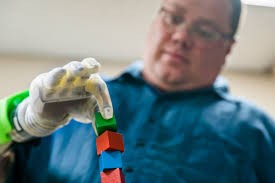
图2. 密歇根大学开发的侵入式肌电手[1]
这就像戴着厚厚的手套操作工具一样,必须依赖视觉不断观察自己的动作。 因此,如何让假肢重新获得“感觉”,成为神经工程领域的重要研究方向。
什么是感觉反馈?
感觉反馈(Sensory Feedback)是指将外界信息重新传递给使用者,使其能够感知假肢状态的一种技术。
简单来说: 假肢上的传感器 → 采集信息 → 转换编码 → 刺激人体 → 大脑感知
形成一个闭环控制系统: 感知 → 决策 → 运动 → 再感知
只有形成这个闭环,假肢才能真正接近人体天然肢体。
为什么选择振动?
目前研究人员尝试了多种感觉反馈方式:
- 电刺激
- 振动刺激
- 力反馈
- 温度反馈
- 神经植入刺激
其中,振动反馈(Vibrotactile Feedback)是目前应用最广泛的方法之一。
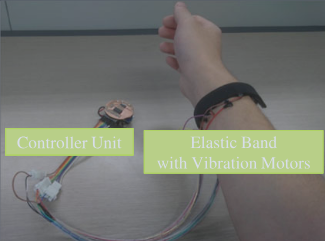
图3. 一款腕部振动阵列[2]
原因很简单:
1. 安全
振动电机只作用于皮肤表面。不需要手术植入神经,风险极低。
2. 成本低
一个微型振动马达价格通常只有几元到几十元,便于大规模推广。
3. 易于集成
振动器可以安装在:
- 前臂
- 上臂
- 肩部
- 胸部
- 背部
甚至可以直接集成进假肢接受腔。
4. 响应速度快
人体对振动刺激十分敏感。通常几十毫秒内即可产生感觉,足以满足实时控制需求。
振动感觉是如何被感知的?
我们的皮肤并不是简单的一层“外壳”。其中分布着大量机械感受器。不同感受器负责感知不同频率的振动。
例如:
Merkel细胞 负责感知:
- 压力
- 边缘
- 形状
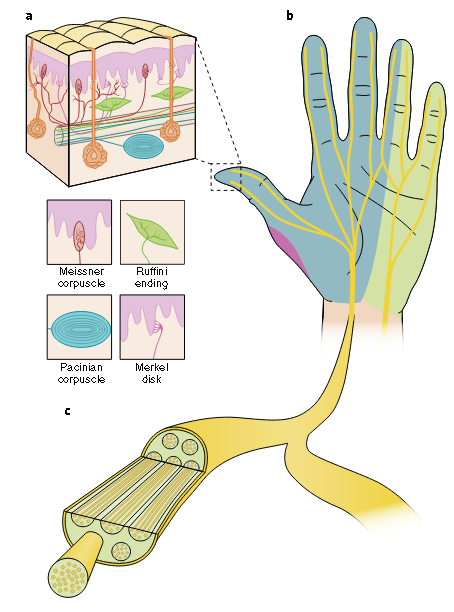
图4. 人体手部触觉感受器[3]
Meissner小体 负责感知:
- 低频振动
- 轻触
Pacinian小体 负责感知:
- 高频振动
- 快速变化刺激
其灵敏度极高,甚至能够感知几微米量级的振动位移。
当振动器工作时: 皮肤 → 感受器 → 神经纤维 → 脊髓 → 大脑体感皮层 最终产生触觉体验。
因此,虽然振动器并没有直接刺激神经,但大脑仍然会把它解释为一种触觉信息。
振动如何传递假肢信息?
关键问题来了: 假肢传感器测量的是力、位置、压力等物理量,而人体感受到的是振动。 两者之间需要建立一种“翻译规则”,这就是:编码策略(Encoding Strategy)。
四种常见振动编码方式
1. 振幅编码
最简单的方法。抓力越大:振动越强。 例如:
- 10 N → 轻微振动 (一般可通过调整振动电机的供电方波占空比实现)
- 20 N → 中等振动
- 30 N → 强振动
类似于手机振动强弱变化。
- 优点: 容易理解。
- 缺点: 长时间刺激容易适应。
2. 频率编码
抓力增加时:振动频率增加。 例如:
- 50 Hz
- 100 Hz
- 200 Hz
类似发动机转速提升。这种方式更接近部分神经系统的信息传递机制。
3. 空间编码
在不同位置布置多个振动器。例如肩部安装4个振动器:
- 左侧振动
- 右侧振动
- 前侧振动
- 后侧振动
通过振动位置传递信息。用户无需记忆复杂强度变化,辨识速度通常更快。
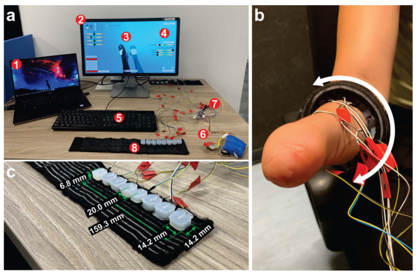
图5. 一种周向分布的振动反馈阵列[4]
4. 混合编码
同时利用:
- 振幅
- 频率
- 空间
多个维度传递信息。能够显著提高信息容量,但学习难度也更高。
振动反馈真的有效吗?
大量研究已经证明:振动反馈能够显著改善假肢控制表现。
研究发现,加入振动反馈后,用户通常能够:
- 更准确控制抓握力
- 减少物体掉落
- 降低视觉依赖
- 提高任务完成速度
- 增强假肢归属感
甚至有受试者描述:“我开始觉得假肢是身体的一部分。” 这种现象被称为:身体所有权(Sense of Ownership),也是人机融合的重要标志之一。
当前最大的挑战是什么?
虽然振动反馈已经广泛应用,但仍存在许多科学问题。
挑战一:信息容量有限
皮肤能够区分的信息远少于天然手部。天然手掌拥有上万个感觉神经末梢,而振动器通常只有几个到十几个。如何用有限刺激传递更多信息?仍是研究热点。
挑战二:感觉适应
持续振动后:人体敏感度下降。这种现象称为:触觉适应(Tactile Adaptation),导致反馈效果逐渐减弱。
挑战三:个体差异
不同人:
- 皮肤厚度不同
- 神经敏感性不同
- 学习能力不同
同一套参数往往无法适用于所有人,因此需要个性化反馈设计。
结语
从“能动”到“有感觉”,是智能假肢发展的关键一步。
振动感觉反馈虽然看似简单,却承担着连接机器与神经系统的重要桥梁作用。它让冰冷的机械设备逐渐拥有“触觉”,也让人与机器之间的界限变得越来越模糊。
或许在未来,假肢不再只是身体的替代品,而是真正成为神经系统的延伸。 当机器能够感知,当大脑能够理解,人与机器融合的新纪元,也许正在悄然到来。
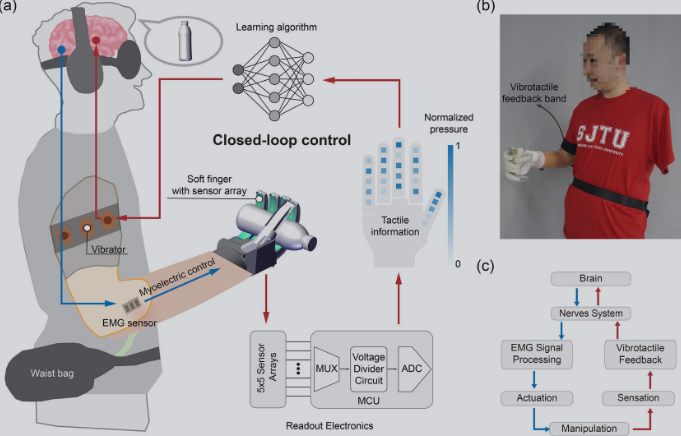
图6. 上海交大开发的基于振动反馈的肌电手系统[5]
参考文献
[1] P. P. Vu et al., “A regenerative peripheral nerve interface allows real-time control of an artificial hand in upper limb amputees,” Sci. Transl. Med., vol. 12, no. 533, p. eaay2857, Mar. 2020, doi: 10.1126/scitranslmed.aay2857.
[2] J. V. Salazar Luces, K. Okabe, Y. Murao, and Y. Hirata, “A Phantom-Sensation Based Paradigm for Continuous Vibrotactile Wrist Guidance in Two-Dimensional Space,” IEEE Robot. Autom. Lett., vol. 3, no. 1, pp. 163–170, Jan. 2018, doi: 10.1109/LRA.2017.2737480.
[3] S. J. Bensmaia, D. J. Tyler, and S. Micera, “Restoration of sensory information via bionic hands,” Nat. Biomed. Eng., vol. 7, no. 4, pp. 443–455, 2020, doi: 10.1038/s41551-020-00630-8.
[4] A. Marinelli, D. D. Domenico, M. Chiappalone, M. Laffranchi, L. De, and S. Dosen, “A Novel Method for Vibrotactile Proprioceptive Feedback Using Spatial Encoding and Gaussian Interpolation”.
[5] H. Xu et al., “A Learning-Based Sensor Array for Untethered Soft Prosthetic Hand Aiming at Restoring Tactile Sensation,” Adv. Intell. Syst., 2023, doi: 10.1002/aisy.202300221.
